
Independently publishedver produtos da marca →
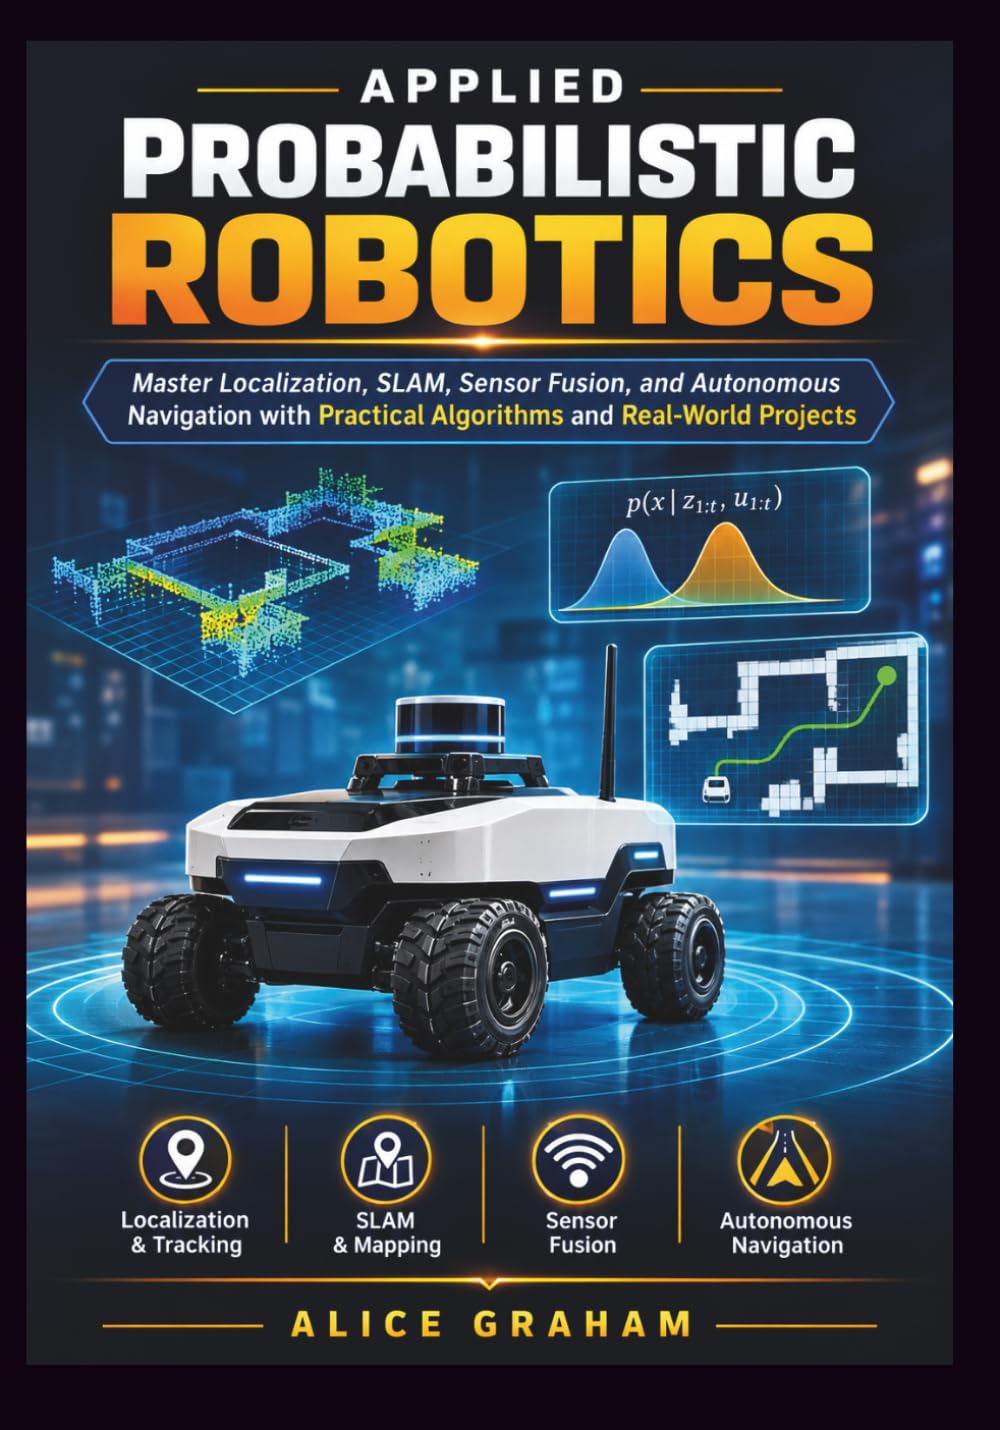
Robótica Probabilística Aplicada: Domine localização, SLAM, fusão de sensores e navegação autônoma com algoritmos práticos e projetos do mundo real
Original: APPLIED PROBABILISTIC ROBOTICS: Master Localization, SLAM, Sensor Fusion, and Autonomous Navigation with Practical Algorithms and Real-World Projects
Descrição
SEU ROBÔ FUNCIONA PERFEITAMENTE NA SIMULAÇÃO. ENTÃO POR QUE ELE FALHA NO MUNDO REAL?
Os sensores mentem. As rodas patinam. As IMUs derivam. O LiDAR pode interpretar o ambiente de forma incorreta. Suas equações elegantes podem se comportar de maneira muito diferente quando implantadas em hardware físico.
Robótica Probabilística Aplicada mostra como construir robôs autônomos capazes de raciocinar diante dessa incerteza.
Em vez de deixá-lo preso em teoria acadêmica — ou entregar código simplificado que desmorona fora do simulador — este guia prático faz a ponte entre a teoria da robótica probabilística e sistemas autônomos prontos para produção.
Você aprenderá a dominar localização de robôs, SLAM, fusão de sensores, estimativa de estado, inferência bayesiana, navegação autônoma, modelos de movimento, modelos de sensores e tomada de decisão probabilística, conectando a matemática diretamente à arquitetura de software real e à implementação.
Você também explorará Filtros de Kalman Estendidos (EKF), covariância, otimização não linear, grafos de fatores, C++, Eigen, GTSAM e ROS 2, incluindo as realidades de engenharia que os livros-texto muitas vezes ignoram: dados de sensores assíncronos, pacotes de rede perdidos, calibração, restrições de memória, ajuste de covariância, divergência de filtros e a notória lacuna da simulação para o mundo real.
Cada conceito principal segue um caminho prático:
Problema Físico → Modelo Matemático → Arquitetura de Software → Implementação em C++ → Realidade do Hardware.
Se você é engenheiro de autonomia, desenvolvedor de software de robótica, estudante de pós-graduação ou engenheiro pronto para ir além de simulações simplificadas, este livro oferece a estrutura para transformar dados de sensores ruidosos e ambientes incertos em inteligência robótica confiável.
Pare de programar robôs como se o mundo físico fosse perfeito. Aprenda a fazer a incerteza trabalhar a seu favor.
Garanta seu exemplar de Robótica Probabilística Aplicada e comece a construir autonomia que possa sobreviver à realidade.
Especificações (12)
| Fabricante | Publicado independentemente |
|---|---|
| Tipo de produto | Livro físico |
| Tipo de item | Livro |
| Dimensões do produto | 17,8 x 2,4 x 25,4 cm; 739 g |
| Dimensões da embalagem | 25,4 x 17,8 x 2,4 cm; 916 g |
| Data de publicação | 2026-08-10 |
| Comprimento de impressão | 426 páginas |
| Idioma | Inglês (Publicado), Inglês (Idioma original), Inglês (Desconhecido) |
| Contribuidores | GRAHAM, ALICE (autor) |
| Encadernação | brochura |
| Departamento | Livro |
| EAN | 9798191950723 |
Atualizando preço e disponibilidade em estoque…